RTK, Kamera, LiDAR: Navigationstechnologien verstehen
Auf das Begrenzungskabel zu verzichten setzt voraus zu verstehen, wie sich ein Mähroboter ohne es orientiert. Hier sind die Grundprinzipien der drei gängigsten Ansätze.
Die RTK-Positionsbestimmung
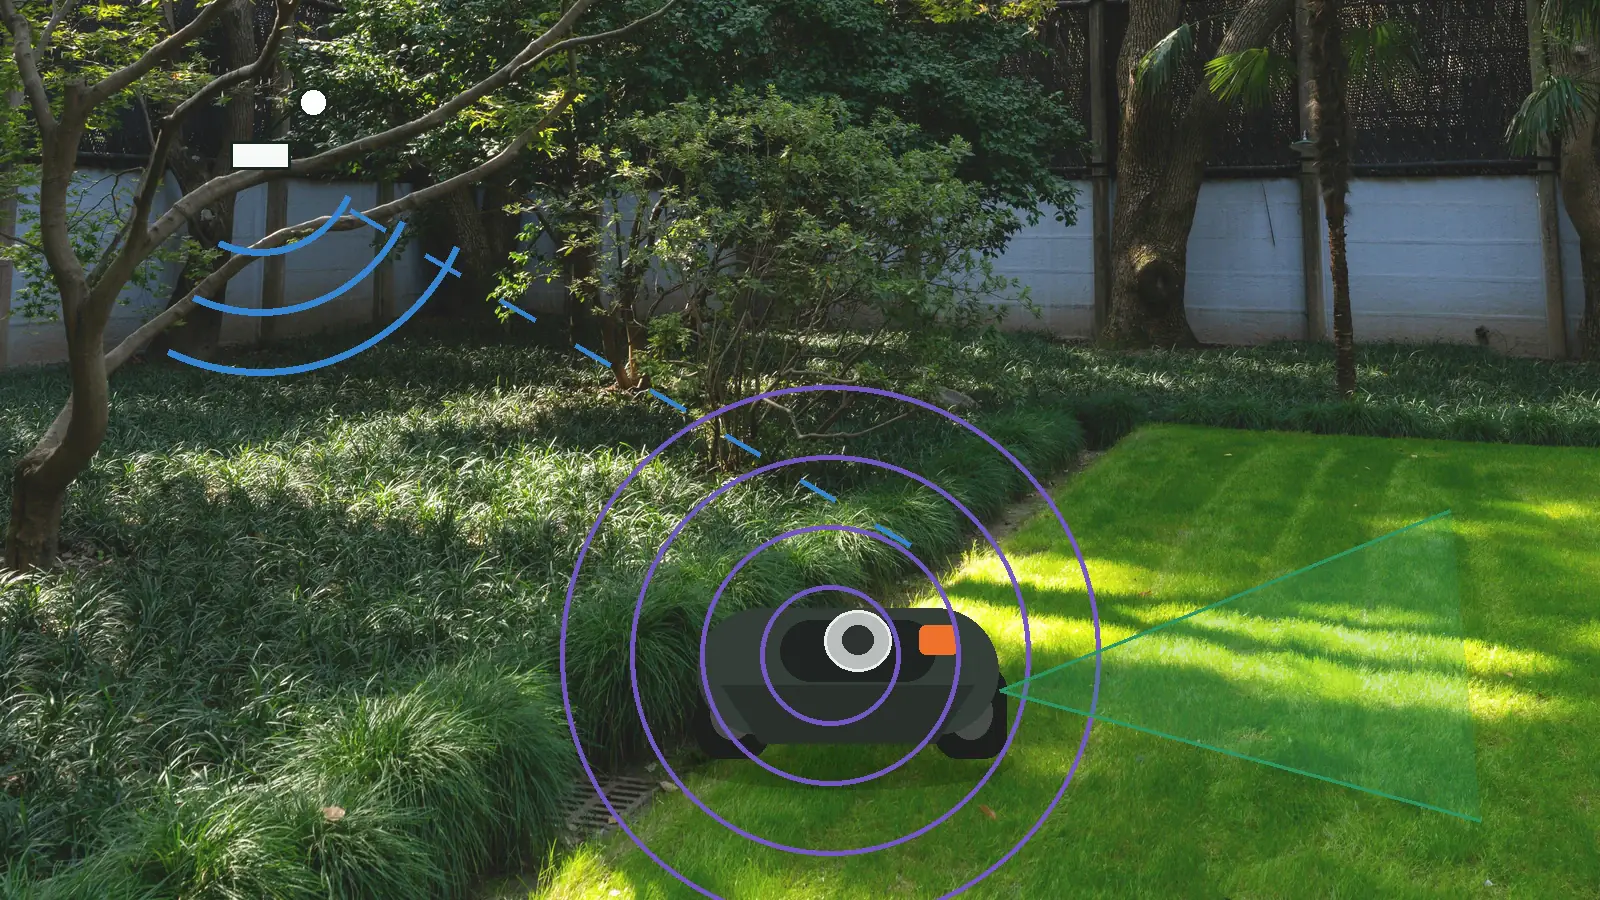
RTK (Real-Time Kinematic) stützt sich auf korrigierte Satellitensignale, um eine präzisere Positionsbestimmung als ein herkömmliches GPS zu erreichen. Die Zuverlässigkeit hängt von der Empfangsqualität ab, die in der Nähe von Gebäuden, unter dichtem Bewuchs oder bei größeren Hindernissen zwischen Roboter und Satelliten verringert sein kann.
Die Navigation per Kamera
Die Bildverarbeitung per Kamera ermöglicht es dem Roboter, seine Umgebung visuell zu analysieren, um sich zu orientieren und Hindernisse zu erkennen. Die Wirksamkeit kann je nach Lichtverhältnissen, Wetter und visueller Komplexität des Geländes variieren.
Das LiDAR
LiDAR misst Entfernungen durch Laserreflexion, um eine Kartierung der Umgebung zu erstellen. Diese Technologie kann die Hinderniserkennung verbessern, bringt aber in der Regel höhere Kosten und mehr Komplexität an Bord mit sich.
Wie Sie je nach Grundstück wählen
- Freies Gelände mit guter Sicht zum Himmel: RTK ist in der Regel einfacher umzusetzen.
- Gelände mit häufigen, wechselnden Hindernissen: Eine Navigation per Bildverarbeitung oder LiDAR kann sich je nach Modell besser anpassen.
- Gelände in der Nähe hoher Gebäude oder dichter Bäume: Prüfen Sie gezielt die für diese Bedingungen angegebene Zuverlässigkeit.
Häufig gestellte Fragen
Welche Technologie ist am präzisesten?
Die angegebene Präzision variiert je nach Hersteller und Installationsbedingungen. Keine Technologie ist universell überlegen: Der Geländekontext bestimmt die Eignung jeder einzelnen.
Kann man mehrere Technologien in einem Roboter kombinieren?
Manche Modelle kombinieren mehrere Datenquellen (Satellit, Sensoren, Bildverarbeitung), um die Navigation zuverlässiger zu machen. Die technischen Details sind Modell für Modell zu prüfen.